사진 분석
여러 사진이나 폴더를 분석합니다. 탐지된 사진은 원본과 표시본을 함께 저장합니다.
현장 영상 검토 보조 도구
사진·영상 파일과 캡처보드 입력에서 사람·차량 후보 영역을 표시하는 로컬 AI 도구입니다. 결과는 반드시 원본과 함께 확인하세요.
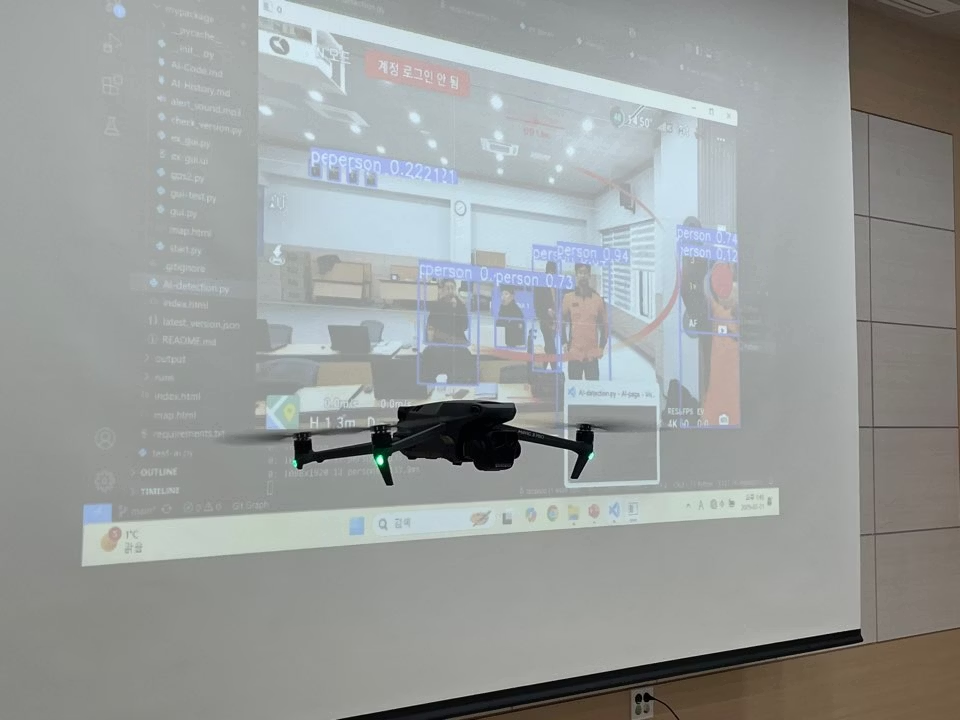 기존 현장 시연 사진
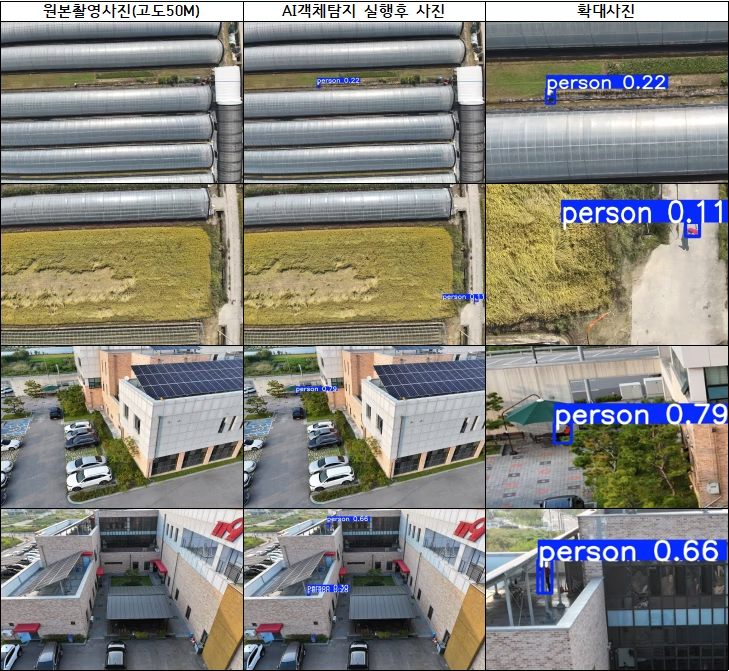 항공 영상 분석 예시
기존 홍보 페이지에 사용된 당시 화면 예시이며, 실제 탐지 성능이나 결과를 보증하지 않습니다.
CORE FEATURES
현장에서 확보한 사진과 영상을 로컬 PC에서 분석하고, 사람이 다시 확인할 수 있는 결과를 남깁니다.
여러 사진이나 폴더를 분석합니다. 탐지된 사진은 원본과 표시본을 함께 저장합니다.
영상 파일 한 개를 분석하고 검증된 결과 영상을 저장합니다. 결과는 무음 CFR MP4로 생성됩니다.
외부 영상을 확인하고 사람·차량의 최대 동시 탐지 수를 보여줍니다. 현재 영상 저장은 지원하지 않습니다.
GPS 정보가 있는 탐지 사진은 사용자가 동의한 경우에만 지도에 표시합니다.
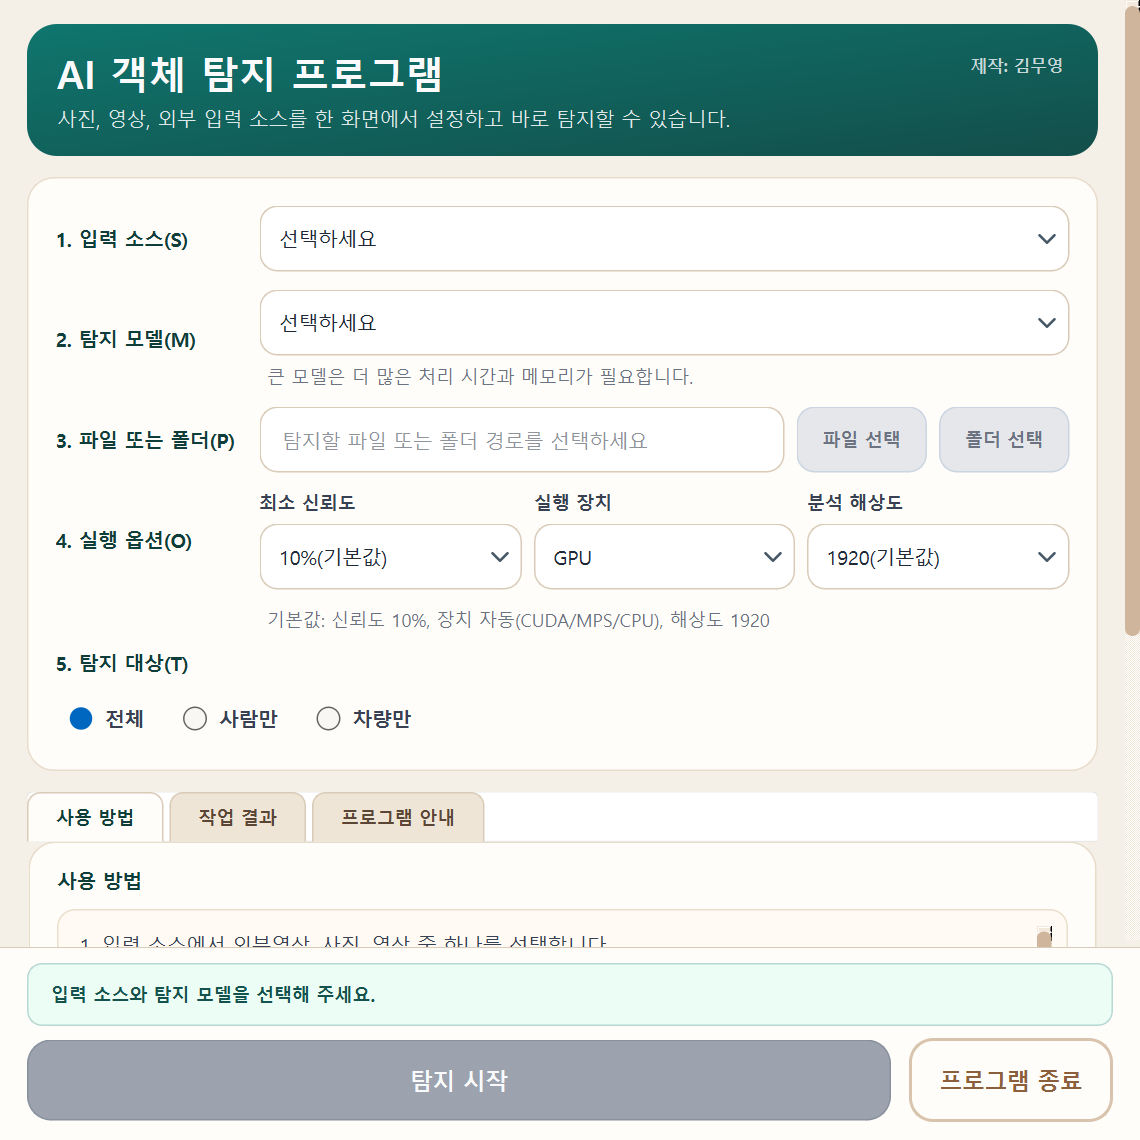
PROGRAM SCREEN
처음 사용할 때는 짧은 영상이나 몇 장의 사진으로 설정과 저장 결과를 먼저 확인하세요.
사진·영상 또는 캡처보드를 선택하고 사람·차량, 신뢰도와 실행 장치를 확인합니다.
미리보기와 진행 상태를 확인합니다. 중단이 필요하면 취소 버튼을 사용하고 처리 종료를 기다립니다.
작업 결과 탭에서 ‘원본과 비교’ 또는 ‘저장 폴더 열기’를 누릅니다. 사진·영상은 시작 시각별 새 폴더에 저장되어 이전 실행 결과와 구분됩니다. 캡처보드는 영상을 저장하지 않습니다.
프로그램 실행과 인증부터 사진·영상 분석, 결과 폴더 확인, GPS 지도와 문제 해결까지 안내합니다.
Windows 실행 파일 사용 기준입니다. 설명서의 버전과 받은 프로그램의 버전을 확인하세요.FIELD SCENES
이전 홍보 페이지에서 사용하던 프로그램 화면과 현장 시연 사진을 보존했습니다. 현재 버전의 기능 범위와 화면은 달라질 수 있으므로 최신 안내와 함께 확인해 주세요.
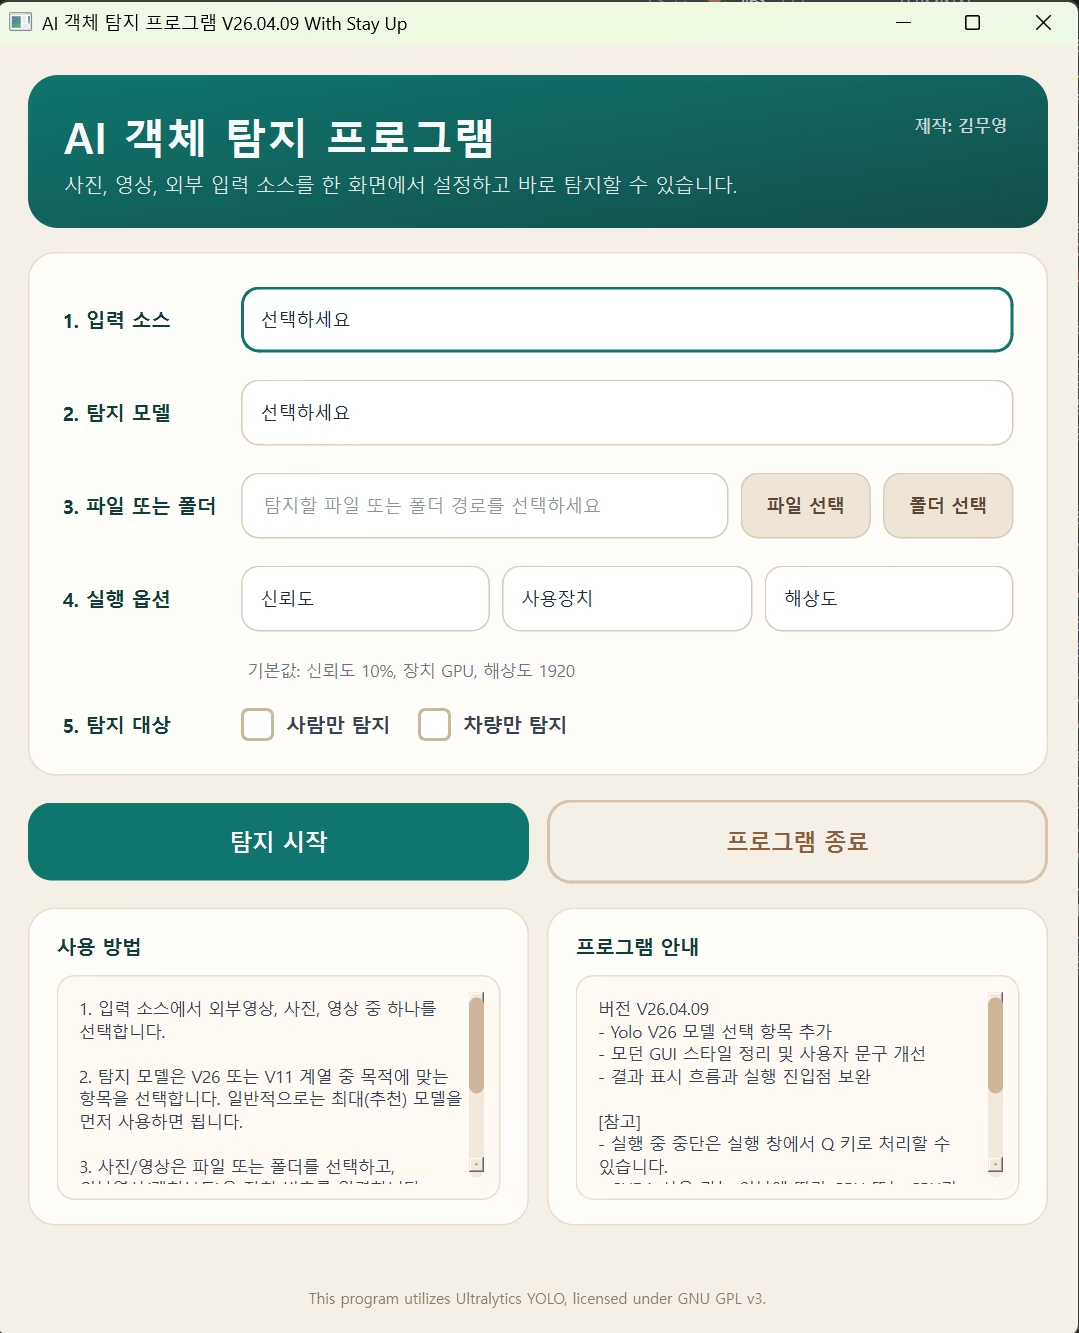
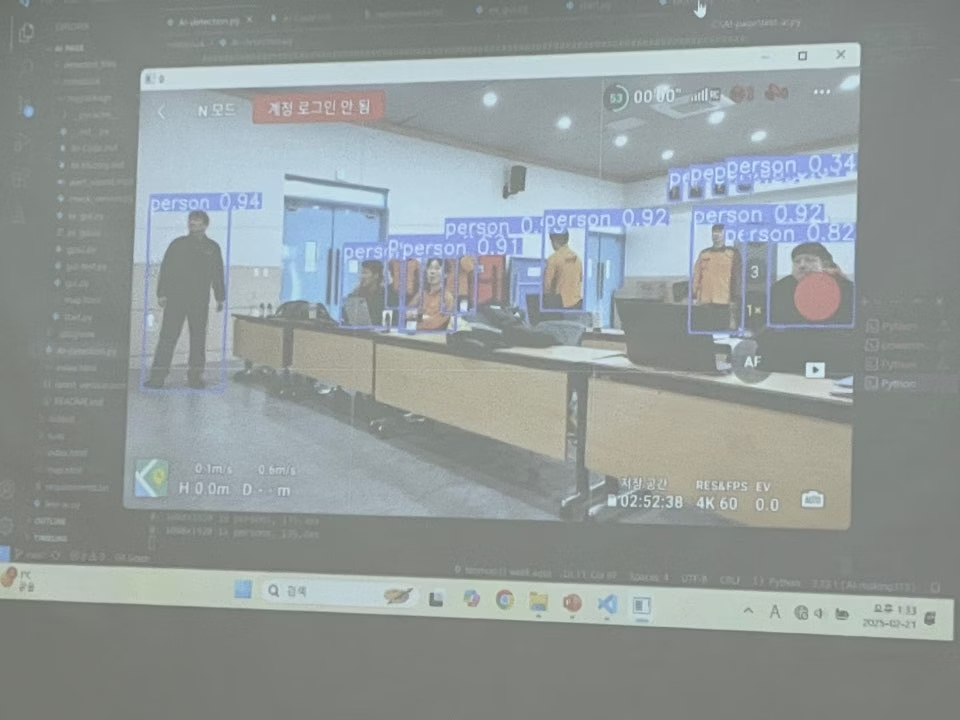
모든 사진은 당시 프로그램과 시연 환경을 보여주는 예시입니다. 특정 환경에서의 정확도나 실제 운용 성능을 보증하지 않습니다.
WORKFLOW
분석 결과는 자동 판단이 아니라 검토할 후보를 좁히는 자료입니다. 마지막 단계에서는 반드시 원본과 함께 비교합니다.
사진, 영상 파일 또는 캡처보드를 선택합니다.
모델, 사람·차량, 신뢰도, 해상도와 실행 장치를 확인합니다.
진행 상태와 미리보기를 확인합니다. 완료·부분 완료·실패·취소·연결 끊김을 구분합니다.
작업 결과 탭에서 원본과 비교하고 저장 폴더를 엽니다. 실행마다 새 폴더에 결과가 모입니다.
HUMAN IN THE LOOP
오탐과 미탐이 발생할 수 있습니다. 구조·수색 판단은 원본 영상과 현장 정보를 바탕으로 담당자가 내려야 합니다.
UPDATES
운영자가 게시한 안내와 개선 소식을 확인할 수 있습니다. 인터넷 연결이 불안정한 경우에도 페이지 빌드에 포함된 마지막 공지를 먼저 보여줍니다.
온라인 최신 내용을 확인하고 있습니다.
현재 게시된 업데이트 소식이 없습니다.
DOWNLOAD
Google Drive에서 V26.0908 배포본을 받을 수 있습니다. 아래 파일 정보와 SHA-256으로 내려받은 파일을 확인할 수 있습니다.
ZIP 파일에서 모두 압축 풀기를 선택한 뒤, 폴더 안의 실행 파일을 실행하세요. 실행 파일·구성 폴더·모델 파일을 같은 위치에 보관해 주세요.
dc6fe940140b620dcef456152b8119b6363500450c63acd140d60107bf48bf7a공식 링크가 아닌 제3자 배포 파일은 실행하지 마세요.
FAQ
사람과 차량(승용차·버스·트럭) 후보를 탐지합니다. 얼굴 식별과 화재·연기 탐지는 지원하지 않습니다.
사진은 JPG·JPEG·PNG·BMP·TIF·TIFF, 영상은 MP4·MOV·AVI·MKV·WMV·WEBM을 지원합니다. 영상 파일은 한 번에 하나씩 처리합니다.
작업 결과 탭의 ‘저장 폴더 열기’를 누르세요. 사진·영상 분석은 detected_files 아래 시작 시각별 새 폴더에 저장되며, 사진 원본·탐지본과 후속 GPS 지도도 같은 실행 폴더에 모입니다. 다시 실행해도 이전 결과는 남습니다.
탐지는 로컬 PC에서 수행됩니다. 다만 모델 다운로드, 버전 확인과 GPS 지도 타일 표시에는 인터넷이 사용될 수 있습니다.
Python 실행 환경에서는 macOS를 지원하며, 사용 가능한 경우 Apple MPS를 자동으로 선택합니다. 배포 패키지는 검증 후 별도로 안내합니다.